
Le Gaussian splatting terrestre et aérien : de la rue à la ville
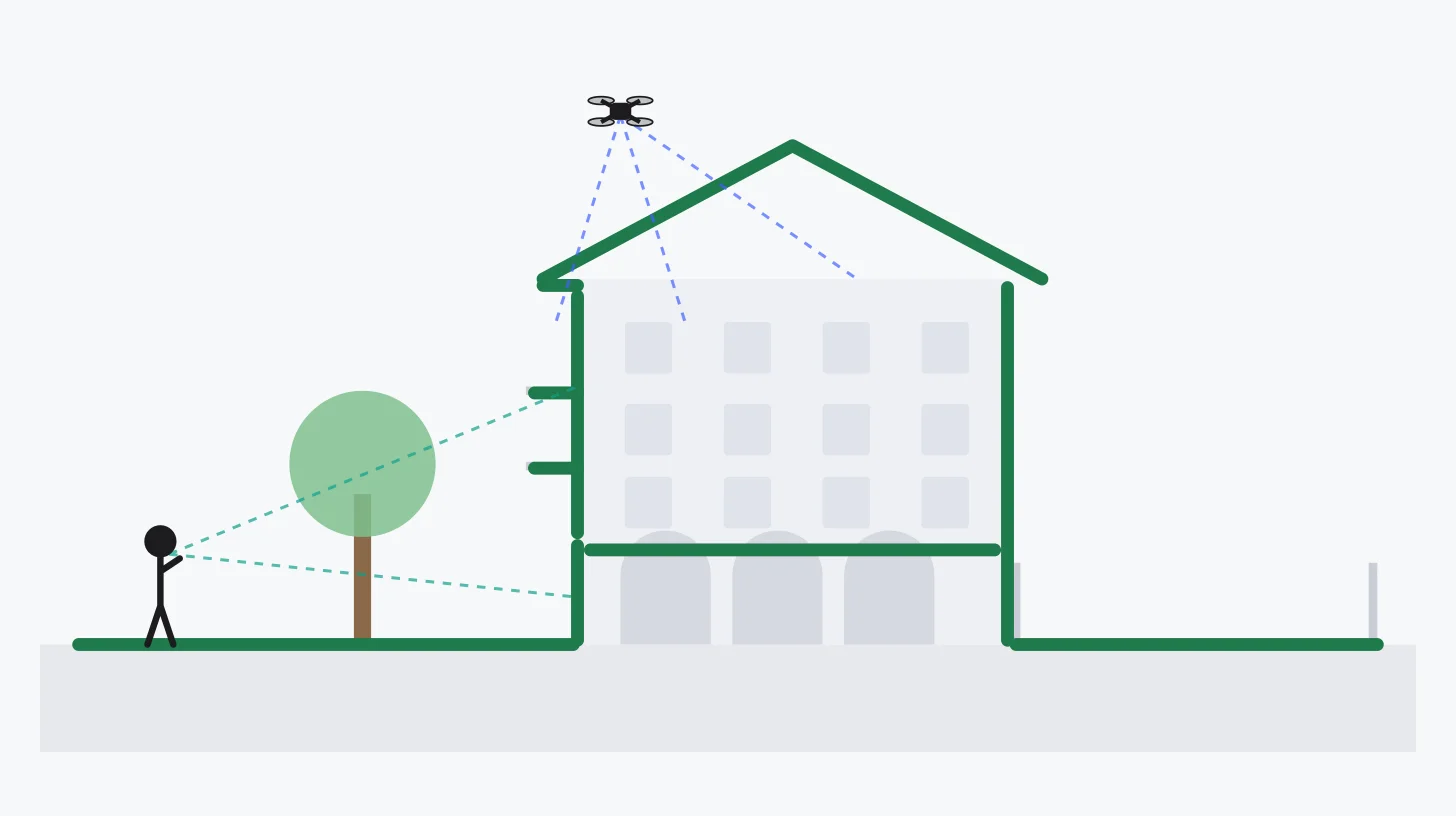
Un splat d’objet, c’est une affaire de tour autour. Un splat de rue, de site ou de quartier, c’est une affaire d’endroit où se placent les caméras. Depuis les airs, un drone voit les toits et les cours mais frôle les façades ; depuis le sol, un marcheur voit sous les balcons et sous les arcades, mais jamais le toit. Chacun manque ce que voit l’autre — et les plus grands splats de 2026 combinent les deux.
Ce volet de la série quitte les objets et les pièces. Les outils eux-mêmes — drones, scanners, caméras 360 — sont comparés dans le volet précédent ; ici, nous regardons ce que donne chaque point de vue, comment préparer un vol, et comment les splats passent désormais à l’échelle de quartiers entiers.
Ce que voit chaque point de vue
- Vu — Manqué — Vu — Toit
- Vu — Angle rasant — Vu — Haut de la façade
- Manqué — Vu — Vu — Sous l’avant-toit et les balcons
- Angle rasant — Vu — Vu — Façade du rez-de-chaussée
- Manqué — Vu — Vu — Sous les arcades
- Vu — Vu — Vu — Rue
- Vu — Manqué — Vu — Façade arrière
- Vu — Manqué — Vu — Cour privée
Un bâtiment en coupe — une rue avec un arbre, une façade avec balcons et arcades au rez-de-chaussée, un toit, une cour privée à l’arrière — et, pour une captation depuis les airs, depuis le sol, ou les deux, les surfaces vues de face, seulement en angle rasant, ou pas du tout.
Un modèle simplifié d’un cas courant, pas une simulation : chaque bâtiment est différent. Mais le principe est général — ce que les airs voient le mieux, le sol le voit le moins bien, et inversement.
Depuis les airs : drones, avions et satellites
Le drone est devenu l’outil de référence pour les extérieurs, et les logiciels de cartographie produisent désormais des splats. DJI Terra le fait depuis sa version 5.0 (juillet 2025), à environ 500 images par heure et jusqu’à 30 000 images par projet, exportés en 3D Tiles ou en PLY. PIX4D a suivi, dans le cloud depuis octobre 2025 et dans PIX4Dmatic depuis mai 2026, avec des splats géoréférencés et mesurables. Esri les génère dans ArcGIS Reality depuis fin 2025, à partir d’images aériennes ou de drone obliques, et les livre en 3D Tiles dans ses cartes ; Bentley fait de même dans iTwin Capture Modeler. Varjo Teleport va le plus loin dans l’automatisation : on dessine une zone sur une carte, une application fait voler le drone, et le cloud renvoie une scène allant jusqu’à 100 millions de splats — sa démonstration publique couvre tout un quartier de Tampere, en Finlande.
DJI présente le Gaussian splatting dans DJI Terra, en juillet 2025 (en anglais) : des photos de drone transformées en splat d’un site entier.
Vidéo : DJI Enterprise, sur YouTube.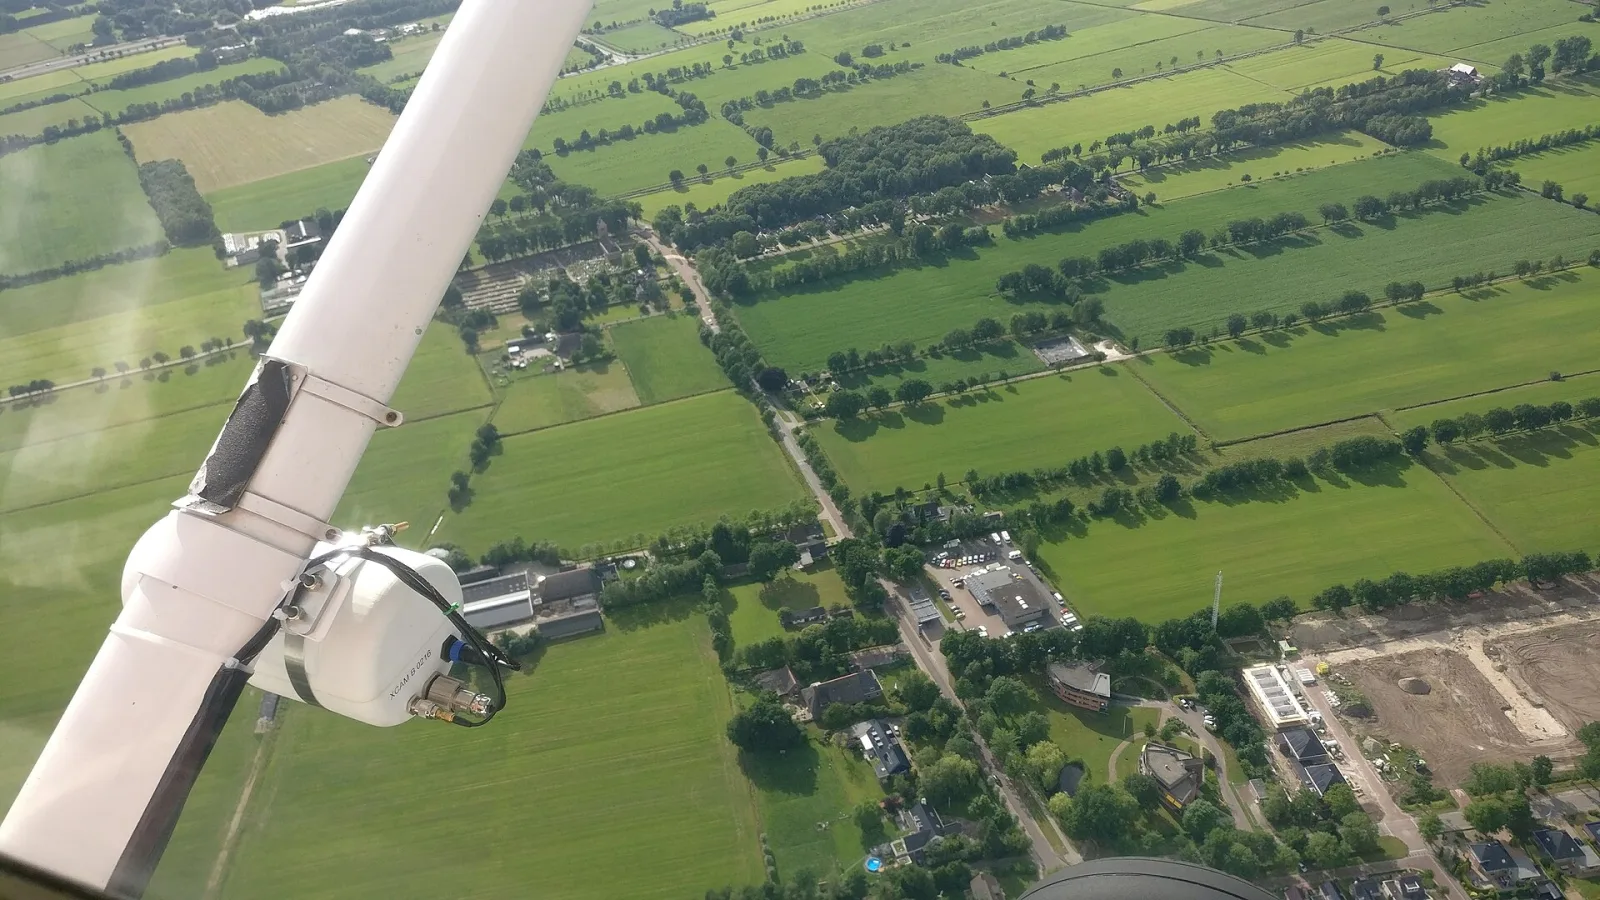
Une caméra de cartographie aérienne fixée à l’aile d’un avion léger : là où un drone couvre un site, un avion couvre une ville entière, de beaucoup plus haut.
Image : Chrismewse, CC BY-SA 4.0, via Wikimedia Commons (redimensionnée, convertie en WebP).Les avions s’y mettent aussi. Le CityMapper-3 de Leica, présenté par Hexagon en janvier 2026 pour la cartographie aérienne des villes, « prend en charge la technologie émergente du Gaussian splatting » — assez pour lui valoir le surnom de « City Splatter ». Les satellites, eux, restent un sujet de recherche : des méthodes comme EOGS produisent des modèles d’élévation à partir d’images satellites avec des gaussiennes, mais Esri, par exemple, exclut explicitement l’imagerie satellite de sa chaîne de splats.
Préparer un vol se résume à quelques chiffres : l’altitude fixe la résolution au sol — combien de centimètres de terrain couvre chaque pixel — et, avec le recouvrement entre les photos, combien d’images et combien de minutes il faut.
Préparer une captation en drone
- Résolution au sol
- 2,2 cm par pixel
- Emprise d’une photo
- 114 × 85 m
- Photos, à la verticale
- ≈ 280
- Avec vues obliques
- ≈ 970
- Vol
- ≈ 5 min · 1 batterie
- Traitement (DJI Terra)
- ≈ 1,9 h
Résolution selon la règle de DJI pour cette caméra (altitude ÷ 37,2), recouvrement de 80 % en avant et 70 % sur le côté (réglages par défaut de DJI Terra), vues obliques ×3,5 comme dans le test de DJI, 15 m/s, batteries de 49 min utilisées à 70 %, traitement à environ 500 images par heure. Des ordres de grandeur pour préparer, pas un plan de vol.
Un calculateur : choisissez un drone, une altitude et une surface, et lisez la résolution au sol, l’emprise de chaque photo, le nombre de photos sans et avec vues obliques, la durée de vol et le temps de traitement. Un plan montre la zone avec ses lignes de vol et deux emprises de photos à l’échelle.
Deux choses ressortent. La résolution suit directement l’altitude : diviser la hauteur par deux divise par deux les centimètres par pixel, mais multiplie à peu près par quatre les photos. Et les vues obliques, indispensables pour les façades, coûtent trois à quatre fois plus de photos qu’un vol à la verticale — dans le test de DJI, 3 011 photos au lieu de 856 pour les mêmes 16 hectares. En catégorie ouverte européenne, le plafond est de 120 mètres.
Depuis le sol : à pied et sur roues
À pied, les outils sont ceux du volet précédent : une caméra 360, un scanner portatif, ou plusieurs caméras portées à la fois. Les chercheurs de l’Inria ont capté les quartiers de leur étude Hierarchical 3D Gaussian avec six caméras d’action fixées sur un casque de vélo : 5 822 photos sur 450 mètres pour le plus petit, 38 235 sur 7 kilomètres pour le plus grand.
La présentation de l’Inria au SIGGRAPH 2024 (en anglais) : des quartiers entiers captés depuis le sol, découpés en morceaux et rendus avec des niveaux de détail.
Vidéo : GraphDeco Inria Research Group, sur YouTube.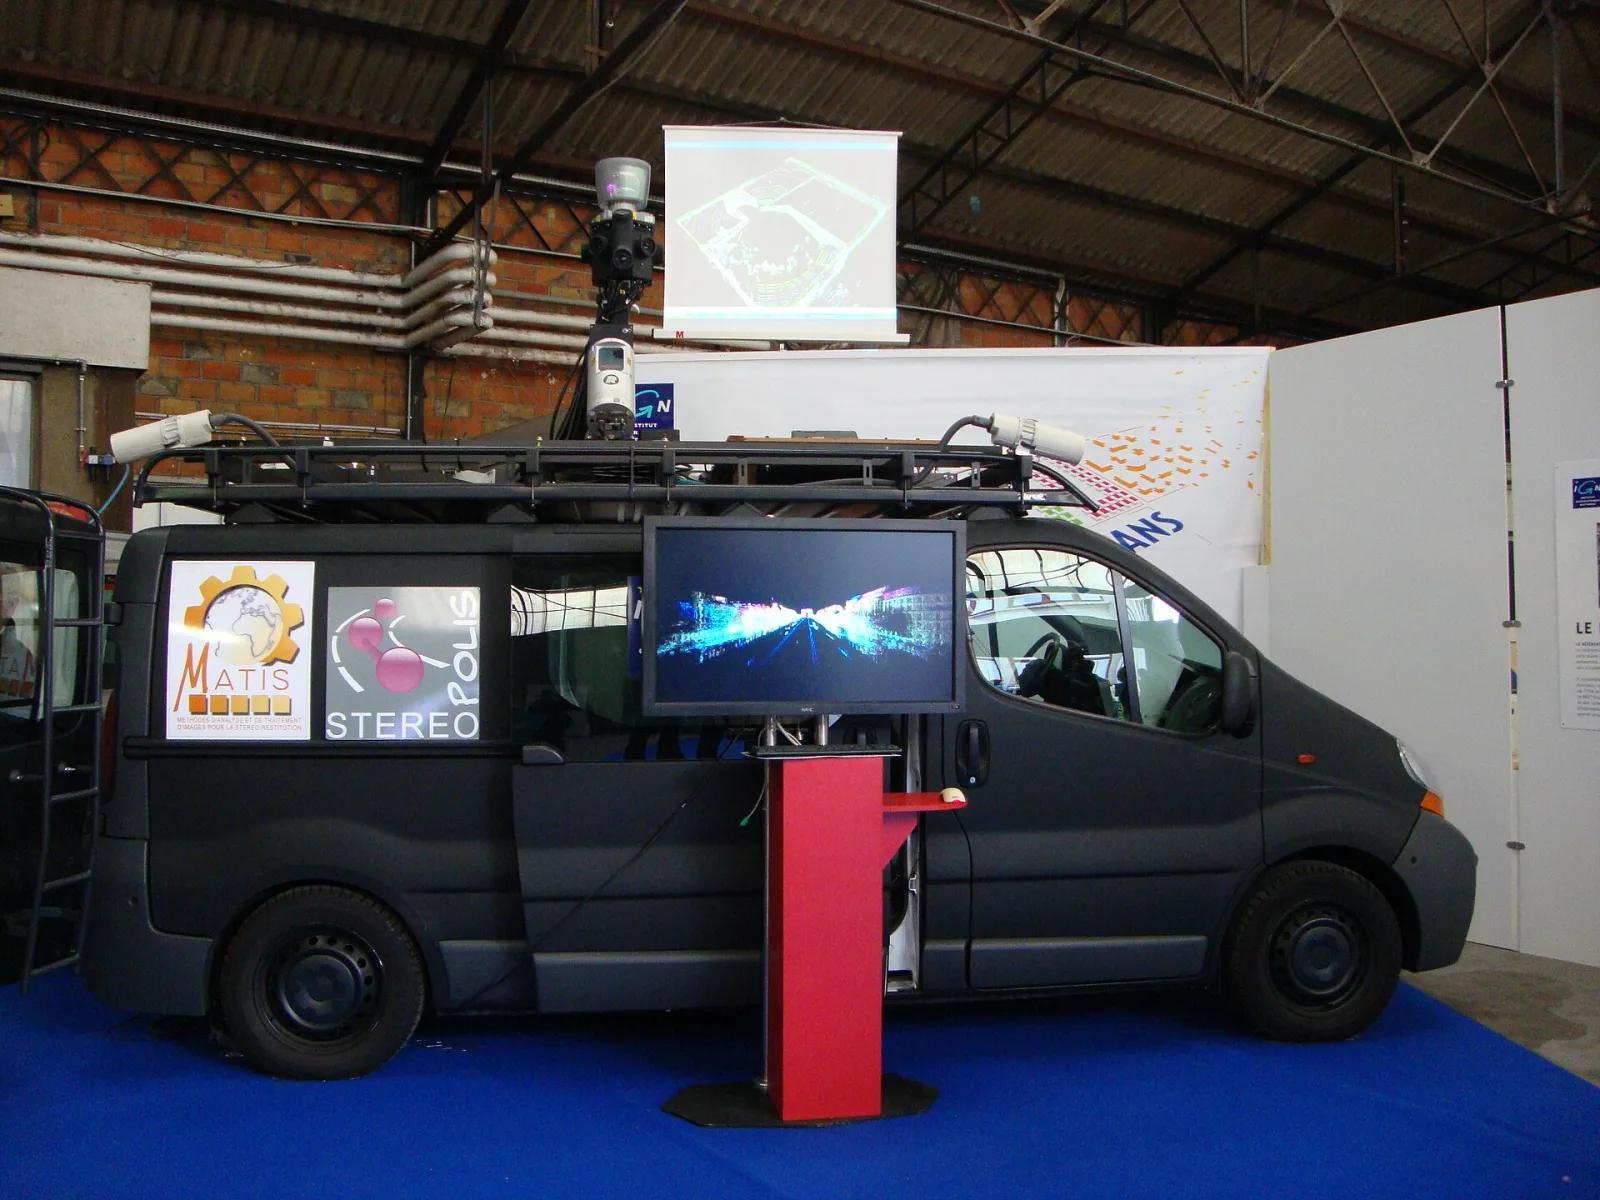
Stéréopolis, le véhicule de cartographie des rues de l’IGN : des caméras et un scanner laser sur le toit enregistrent la rue pendant que la camionnette roule.
Image : Lomita, CC BY-SA 3.0, via Wikimedia Commons (redimensionnée, convertie en WebP).Sur roues, la cartographie mobile s’y met aussi. Mosaic transforme les images 360° de ses caméras embarquées sur véhicule en splats, d’un seul pâté de maisons à des milliers de kilomètres de routes. Et l’industrie de la voiture autonome a fait des splats de rue un outil de simulation : NuRec, dans NVIDIA Omniverse, reconstruit de vraies rues à partir des caméras des véhicules pour tester les logiciels de conduite, en découpant chaque scène en couches — fond, chaussée, véhicules, piétons — et en traitant le ciel à part.
Les airs et le sol ensemble
Fusionner les deux est plus difficile qu’il n’y paraît. Les vues sont si différentes — un toit vu de 80 mètres, une porte vue d’un mètre cinquante — que le logiciel qui localise les photos en rapprochant leurs détails échoue souvent à les relier : des chercheurs sont allés jusqu’à générer des vues intermédiaires pour combler l’écart.
En pratique, la réponse est un référentiel commun. La fusion de XGRIDS exige un positionnement satellite RTK sur les deux captations, le scanner au sol et le drone en l’air, et fait monter le drone en « tours » de photos depuis le sol jusqu’à son altitude de cartographie avant qu’il ne vole sa grille — pour que certaines photos aériennes ressemblent à celles du sol.
Pose de points de contrôle au sol pour un relevé par structure from motion, au Cape Krusenstern National Monument, en Alaska : des points mesurés précisément au sol rattachent chaque captation — aérienne ou terrestre — aux mêmes coordonnées.
Image : NPS Photo / Annie Carlson, CC BY 2.0, via Flickr (redimensionnée, convertie en WebP).XGRIDS montre une captation en drone et un scan portatif fusionnés en un seul modèle, dedans et dehors.
Vidéo : XGRIDS, sur YouTube.Un exemple patrimonial : le Ryhope Engines Museum, en Angleterre, capté dedans et dehors avec un scanner portatif et un DJI Matrice 4E, puis fusionné en un seul splat.
Géoréférencé, tuilé, diffusé en continu
Un splat de quartier ne sert à rien s’il ne peut être placé sur une carte ni ouvert à l’écran. Trois évolutions de 2026 ont changé la donne.
Un format standard. L’extension glTF KHR_gaussian_splatting, rédigée notamment avec Cesium, Esri, Bentley, NVIDIA et XGRIDS, est désormais ratifiée ; l’OGC, l’organisme des standards géospatiaux, a ouvert les travaux sur 3D Tiles 2.0, qui cite les Gaussian splats parmi ses nouveaux types de contenu.
Les niveaux de détail. Depuis avril 2026, Cesium découpe les splats en 3D Tiles avec des niveaux de détail, comme les tuiles d’une carte : le campus de Microsoft à Redmond, 110 millions de splats sur 3,7 km², s’ouvre dans un navigateur parce que seul ce qui est visible, à la résolution utile, est chargé. À titre de comparaison, les Photorealistic 3D Tiles de Google, qui couvrent plus de 2 500 villes, sont encore des maillages photogrammétriques, pas des splats.
Un budget. Même diffusée en continu, une scène doit tenir dans un appareil : World Labs estime que la plupart des appareils grand public affichent un à cinq millions de splats à une fréquence interactive, et fixe son budget par image entre 500 000 et 2,5 millions selon l’appareil.
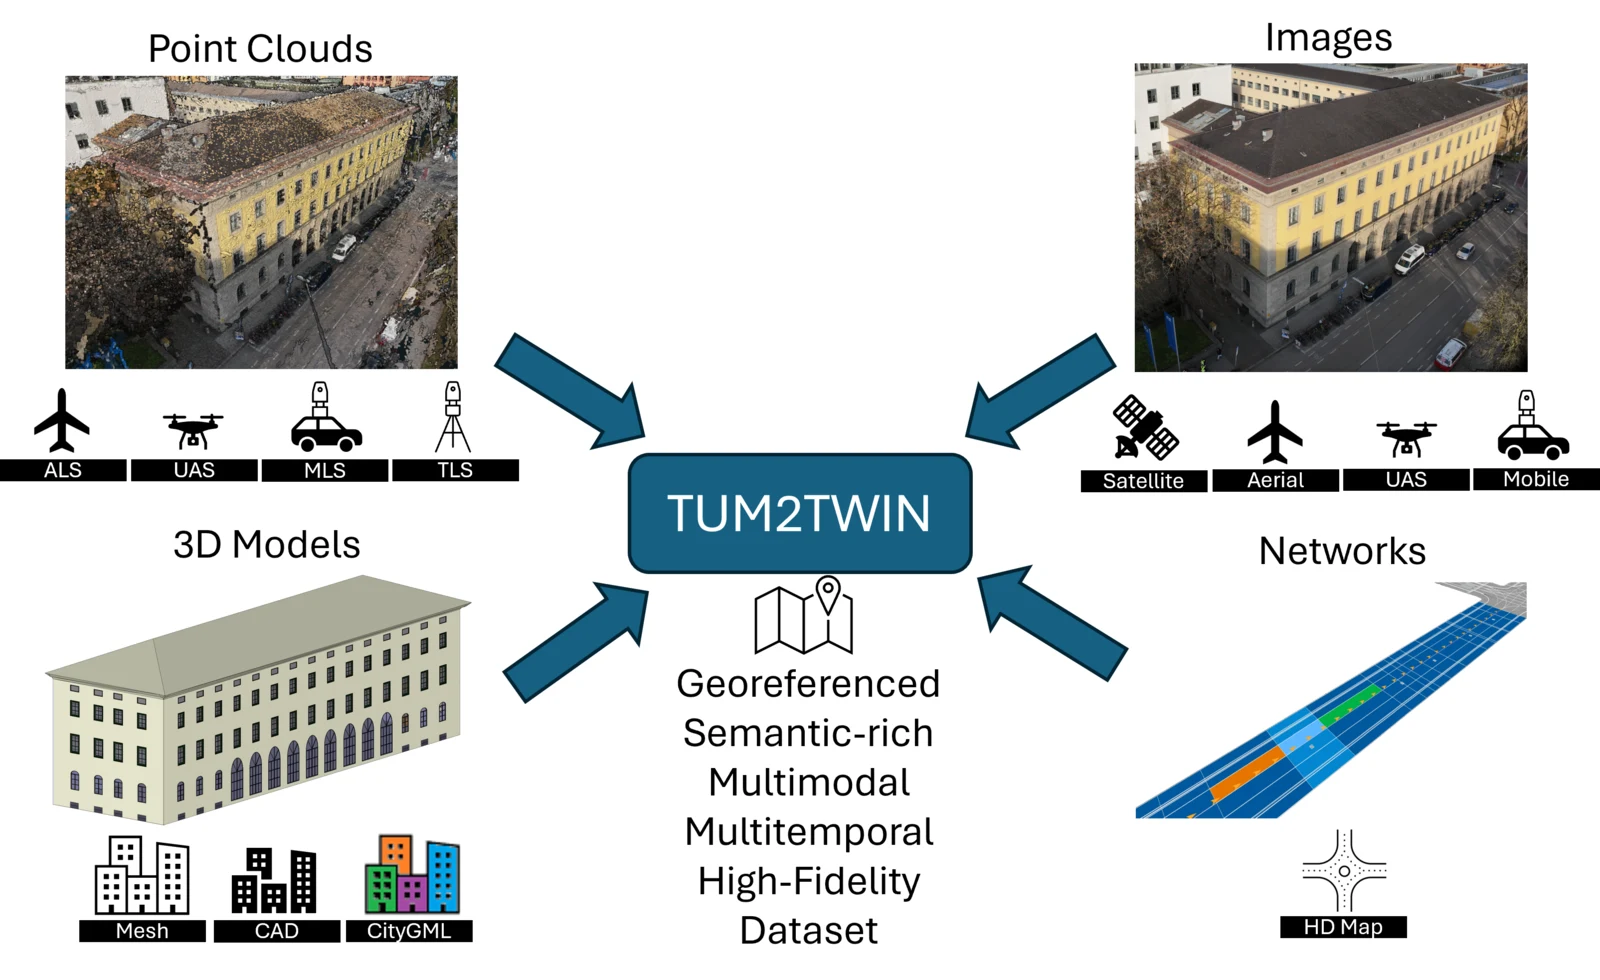
Ce que combine un vrai jumeau numérique urbain, dans le projet TUM2TWIN de l’Université technique de Munich : nuages de points et images d’avion, de drone, de véhicule et du sol, maquettes 3D des bâtiments et cartes routières — le tout dans les mêmes coordonnées.
Image : Wysocki et al., « TUM2TWIN: Introducing the Large-Scale Multimodal Urban Digital Twin Benchmark Dataset », CC BY 4.0, via arXiv:2505.07396 (figure 1, fond passé en blanc, convertie en WebP).D’un boîtier d’appareil photo à un campus
- Modèle d’appareil — le modèle 3D calculé dans le volet 3 de cette série : environ 15 × 9 cm, 200 rendus, 43 192 gaussiennes.
- Cactus en pot — notre scène de test CC0 : environ 0,1 m² (notre estimation), 427 photos, 139 410 gaussiennes.
- Une pièce — environ 100 m² couverts en dix minutes par le scanner Lixel L3 de XGRIDS, selon son fabricant.
- Petit quartier — 40 000 m² le long d’un parcours de 450 m, 5 822 photos prises par six caméras fixées sur un casque de vélo (Inria, Hierarchical 3DGS).
- Grand quartier — 530 000 m² sur 7 km, 38 235 photos, 88 Go de données (même étude).
- Ville de synthèse — 2,7 km² de la ville virtuelle MatrixCity, 23,7 millions de gaussiennes (CityGaussian).
- Campus de Microsoft — 3,7 km² à Redmond, 20 169 photos de drone à 3 cm par pixel, 110 millions de splats diffusés en 3D Tiles (Cesium et Bentley).
Une échelle logarithmique de surface, d’un centimètre carré à dix kilomètres carrés, avec sept vraies captations en Gaussian splatting placées dessus : un modèle d’appareil photo calculé, un cactus en pot, une pièce, deux quartiers captés à pied, une ville de synthèse et un vrai campus.
Sept captations sur près de huit ordres de grandeur de surface. Au-delà de quelques centaines de mètres carrés, un splat n’est plus un fichier mais un jeu de données tuilé et diffusé en continu.
Il y a aussi un piège moins visible : la précision numérique. Les cartes graphiques calculent en nombres de 32 bits, qui, en coordonnées centrées sur la Terre, ne placent pas un point plus finement que quelques dizaines de centimètres — environ 0,25 m selon Cesium. Les visionneuses géospatiales enregistrent donc chaque tuile par rapport à une origine locale, et c’est pourquoi les splats géoréférencés passent par des formats dédiés plutôt que par un PLY brut.
Les problèmes des grandes scènes extérieures
- Le ciel. Infiniment loin et sans texture, il se remplit de floaters. L’étude de l’Inria entoure ses scènes d’un « skybox » de 100 000 gaussiennes sur une sphère dix fois plus grande qu’elles ; NVIDIA modélise le ciel à part, comme une image autour de la scène.
- Tout ce qui bouge. Voitures, cyclistes, passants apparaissent sur certaines photos et pas sur d’autres. Les chaînes à grande échelle les détectent et les suppriment automatiquement — l’étude de l’Inria supprime aussi les personnes et les plaques d’immatriculation, ce qui compte aussi pour la vie privée.
- La lumière qui change. Une captation de plusieurs heures voit le soleil tourner et les nuages passer. Les outils d’entraînement corrigent l’exposition photo par photo, ou apprennent une « apparence » par image, abandonnée ensuite.
- Le poids. Des dizaines de millions de splats, des centaines de gigaoctets de photos : les grandes scènes s’entraînent par morceaux, parfois sur plusieurs cartes graphiques, et se livrent en tuiles diffusées en continu.
À quoi cela sert
- Urbanisme et SIG. Dans ArcGIS, le splat d’un site devient une couche de carte, superposée au cadastre, aux maquettes des bâtiments et au zonage.
- Construction et infrastructures. Des splats géoréférencés et mesurables suivent l’avancement d’un chantier, ou documentent un poste électrique ou un pont.
- Patrimoine. Varjo a capté l’intérieur du Guildhall de Londres avec 4 000 à 5 000 photos de drone ; le Futurelab d’Ars Electronica s’est servi du splatting pour reconstituer les abords de Notre-Dame de Paris dans une projection immersive.
- Simulation. Des rues reconstituées en splats entraînent robots et voitures autonomes sur des lieux réels.
- Tourisme et divertissement. Un quartier capté peut être survolé, parcouru, ou devenir le décor d’un jeu.
Chez ARGO
Pour une marque, un site a rarement besoin d’être mesuré au centimètre ; il a besoin d’être reconnu et exploré. Le splat d’une devanture, d’un lieu d’événement ou d’une destination, capté depuis les airs et le sol, puis compressé et diffusé en continu, s’ouvre sur le téléphone du visiteur depuis un QR code sur une affiche ou une invitation — le lieu lui-même, dans le navigateur, sans application.
FAQ
Questions fréquentes
Sources et pour aller plus loin
- Logiciels aériens : Heliguy, DJI Terra et le Gaussian splatting · DJI, FAQ DJI Terra · PIX4D, le Gaussian splatting dans PIX4Dmatic · Esri, générer des Gaussian splats avec ArcGIS Reality · Autopilot de Varjo Teleport · Geo Week News, Hexagon à la Geo Week 2026
- Préparation de vol : DJI, FAQ du Mavic 3 Multispectral (résolution au sol) · caractéristiques des Matrice 4 · caractéristiques du Mini 5 Pro · DJI, test de précision du Matrice 4E · Pix4D, acquisition d’images · AESA, limite de hauteur
- Recherche : Kerbl et al., A Hierarchical 3D Gaussian Representation for Real-Time Rendering of Very Large Datasets, SIGGRAPH 2024 — arXiv:2406.12080 · Liu et al., CityGaussian, arXiv:2404.01133 · Lin et al., VastGaussian, arXiv:2402.17427 · EOGS, arXiv:2412.13047 · DRAGON, arXiv:2407.01761
- Sol et fusion : reconstruction à l’échelle de la ville de Mosaic · NVIDIA, bonnes pratiques NuRec · fusion aérien-sol de XGRIDS
- Standards et diffusion : Cesium, 3D Gaussian splats with levels of detail · Khronos, KHR_gaussian_splatting · OGC, travaux sur 3D Tiles 2.0 · World Labs, Spark 2.0 · Cesium, Geospatial guide (précision)
Produits, chiffres et règles vérifiés le 30 septembre 2026.